新闻中心
热销推荐
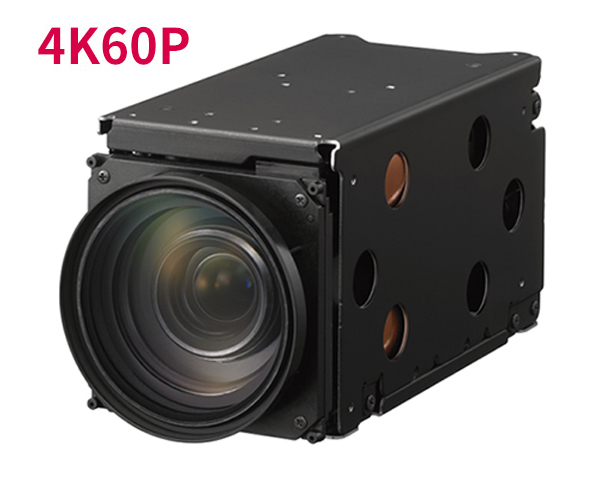
SONY FCB-ER9500主要性能特点: 传感器:1/1.8英寸型S...
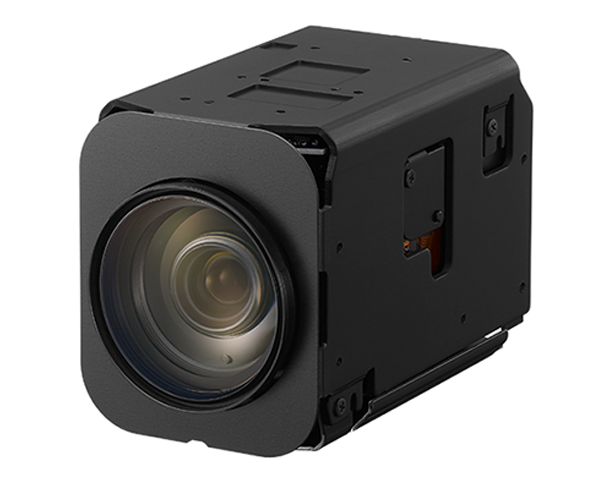
Sony FCB-EV9520L高清机芯模组主要特点: 传感器:1/2...

SONY FCB-EW9500H主要功能特点: 传感器:1/1.8英寸型...
传感器:1/1.8英寸型STARVIS CMOS 视频输出:全高清(10...
时间:2026-11-13 11:21:13 来源: 深圳市轩展科技有限公司 浏览数: 1
可见光摄像头,从视频采集到结果输出被人或设备感知,这个过程必定会存在延迟,而且中间经过的环节越多,延迟就会越高。
1、安防监控场景
高延迟会让实时预警失效,值班人员看到异常画面时,闯入者早已离开现场;道闸车牌识别滞后,车辆开过识别区才完成抓拍,极易引发出入口拥堵。
2、机器人与视觉闭环场景
延迟是致命级问题,AGV机器人拿到几百毫秒前的画面,实际位置早已和画面场景错位,避障判断失误就会直接撞障;机械臂分拣基于过期画面计算坐标,很容易抓空、抓错工件,甚至引发设备碰撞。
3、远程医疗场景
延迟直接触及临床安全底线,远程会诊时远端专家看到的术野画面慢半拍,给出的指导和主刀医生实时动作不同步,极易干扰手术节奏;手术示教画面和实际进度脱节,关键步骤已经完成画面才同步,教学节奏完全被打乱。
4、工业视觉检测场景
延迟会让漏检错检率飙升,高速流水线的不合格品流向下游工位,系统才完成识别,无法及时剔除;硬件触发拍照时错过最佳拍摄时机,画面偏移导致检测结果完全失真。
5、视频会议、智能交通等场景
延迟同样会引发连锁问题,多方会议对话频繁抢话,协作效率骤降;自动驾驶前向感知延迟几百毫秒,紧急刹车指令滞后,直接埋下追尾碰撞的安全隐患。
可见光摄像头的延迟虽然无可避免,但是可以优化、可以取舍,以减少对安全、业务损失造成的影响。
靠体感挥手测延迟永远是模糊的,专业场景里,这两种方法能把整条链路的延迟算得明明白白:
1、全链路打时间戳
尽量完整记录V4L2 Buffer的采集时间戳、驱动取出Buffer的时刻、解码转换完成时间、算法起止时间、编码发送/显示提交时间,给每一帧分配唯一的Trace ID贯穿整条链路,比看一堆互不关联的零散日志有效得多。除了记录算法处理耗时,还要专门计算当前时间和采集时间戳的差值,也就是这一帧的“帧龄”,很多时候算法处理只用了10ms,但这帧已经在队列里等了200ms。
2、用真实事件做端到端实测
让一个可控的LED发生明确的亮灭变化,同时把LED和摄像头输出的屏幕画面一起放进高速相机的取景框,统计LED状态变化和屏幕画面更新之间的时间差;如果最终输出是GPIO控制机械臂动作,就用示波器直接测量画面中事件发生,到GPIO输出动作的总耗时。这种方法不够“纯软件优雅”,但能把Sensor、驱动、编码板、算法、显示的所有环节全部覆盖,谁也别想躲在统计范围外。
很多人优化延迟,就抠单个函数的几毫秒耗时,结果队列里已经压了十帧旧帧,相当于屋里已经进水,你先把桌角擦得再亮也没用。正确的优化顺序应该是这样的:
1、先消灭链路积压
逐层观察每一个环节的队列深度和帧时间戳,确认应用拿到的是不是最新帧。实时预览、控制场景里,直接限制queue、appsink的队列长度,必要时主动丢弃旧帧,优先保留最新采集到的画面。
2、让处理速度稳定低于帧周期
如果30fps的输入流,算法处理单帧长期需要50ms,再聪明的队列也只能在“丢帧”和“越排越长”里二选一。可以适当降低输入帧率、缩小算法处理分辨率、砍掉不必要的预处理步骤,或者启用硬件加速把单帧耗时压到帧周期以内。
3、砍掉多余的格式转换和内存拷贝
尽量让ISP、SDI/HDMI编码控制板、NPU、显示模块使用兼容的像素格式,能让NV12格式一路走到底,就别为了中途预览特意转换成BGR格式,减少不必要的内存搬运。
4、优化Sensor、ISP和编码策略
暗光环境下限制最长曝光时间,选用低延迟的接口编码控制板,如SDI、HDMI等,关闭B帧[1]、前视分析和过深的编码缓冲,评估降噪这类多帧参考算法对实时性的影响,在画质和延迟之间找到项目能接受的平衡点。
5、优化单函数的毫秒级耗时
把前面所有排队、积压、转换的问题全部解决之后,再去优化单个颜色转换、滤波函数的耗时,这时候省下来的几毫秒,才能真正体现在端到端延迟的下降上。
延迟优化从来不是把所有Buffer全部删掉这么简单,核心是先弄清你的业务更怕“丢帧”,还是更怕“旧帧”:
1、机器人控制场景:优先保障最新帧和确定性,用小队列,允许主动丢弃过期帧,限制Sensor最长曝光时间
2、视频录像场景:优先保障画面连续完整,允许适度缓存,避免关键帧丢失
3、视频会议场景:平衡低延迟和画面连续性,用小缓存、低延迟编码、网络自适应策略
4、工业检测场景:保障帧与外部触发信号准确对应,使用硬件触发采集、可靠时间戳、固定传输链路
5、普通监控场景:优先保障稳定性和压缩率,可以接受更深的缓冲和编码重排策略
总结
真正有效的优化,从来不是凭感觉删掉所有Buffer,而是先给每一帧建立可追踪的完整时间线,找到整条链路里最久的等待发生在哪里,再根据业务需求决定是阻塞、缓存还是丢帧,最后逐步砍掉多余的转换、拷贝和无效处理耗时。
问:画面帧率很高,是不是就可以容忍更高延迟?
答:不可以。帧率代表帧更新频率,延迟代表画面新鲜程度,高帧率不能抵消时间滞后带来的位置误差。
问:buffer是不是越少越好?
答:不是。buffer太少会在CPU抖动时丢帧甚至阻塞设备,太多则在消费者变慢时堆积延迟。正确做法是按业务选择"阻塞、缓存还是丢帧"。
[1]B帧
王工,轩展科技联合创始人及首席技术官,2026年11月整理
深圳市轩展科技有限公司,索尼(中国)官方授权经销商,17年高清视频二次开发经验,先后已研发IP / SDI / HDMI / USB / MIPI等接口编码控制板、单反相机网络控制板(适用ILX-LR1),提供售前、售中与售后技术咨询与支持以及索尼原厂技术对接与上门解决问题。
如需了解可见光摄像头端到端的延迟藏在哪里?可以关注上一篇文章:
上一篇:索尼可见光机芯调试工具,USB TYPE-C采集模块真的省钱又好用?
下一篇:暂无

周一至周五(8:30 - 18:00)节假日休息