新闻中心
热销推荐
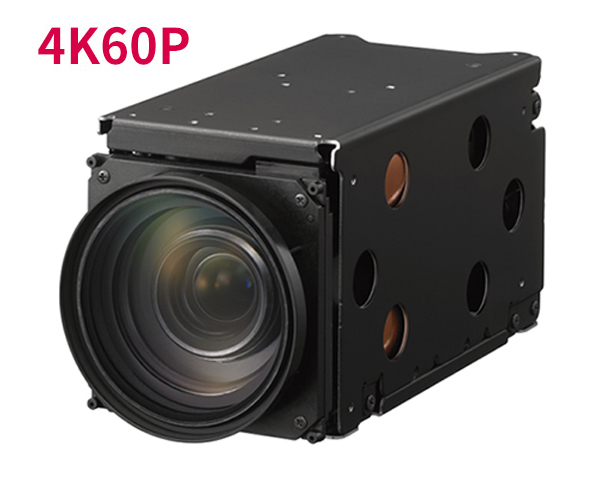
SONY FCB-ER9500主要性能特点: 传感器:1/1.8英寸型S...
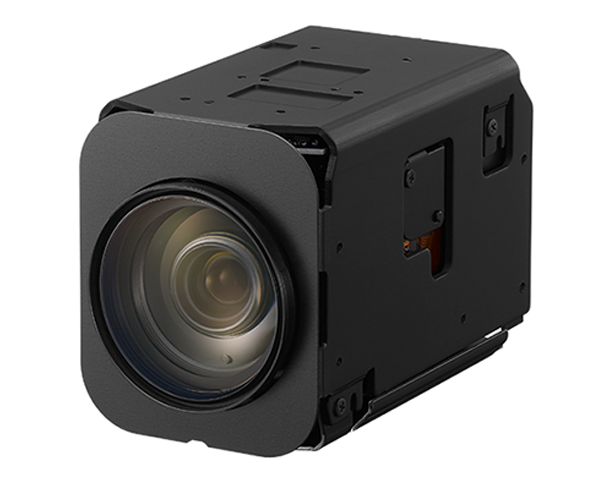
Sony FCB-EV9520L高清机芯模组主要特点: 传感器:1/2...

SONY FCB-EW9500H主要功能特点: 传感器:1/1.8英寸型...
传感器:1/1.8英寸型STARVIS CMOS 视频输出:全高清(10...
时间:2026-11-17 18:04:47 来源: 深圳市轩展科技有限公司 浏览数: 2
水下机器人(ROV/AUV)的视觉方案开发,有三座绕不开的大山:成像偏色、水体浑浊、舱内空间狭小。可见光相机翻过这三座大山,才是水下机器人摄像真正走向实用的关键。
一、水下视觉三大痛点
痛点 1:光谱衰减,画面偏色
水下光线经过水体吸收和散射,红橙波段的光会快速衰减,最终只剩下蓝绿光主导画面,拍出来的影像整体偏蓝偏绿,研究也指出,红光(620–750 nm)在 10 m 深度内几乎被完全吸收。[1]
还有两个容易被忽略的变量:
浮游生物、藻类多时,蓝光也被显著吸收,画面从蓝绿转向黄绿;
CDOM(有色溶解有机物)强吸收短波光,同样会改变色偏方向。
物体的真实色彩完全丢失,不仅影响人工观察判断,还会直接干扰基于色彩识别的检测任务。
结论很硬:偏色不是进光量不够,是光谱被水改写了。这也是为什么高感光可见光机芯救不了偏色。
痛点2:水下浑浊,散射光吞噬图像细节
自然水体里悬浮泥沙、浮游颗粒,光线发生强烈后向散射。散射不是发生在镜头表面,而是发生在光走过的整个水体体积内。你离目标越远,参与散射的水体体积越大,画面越糊:
后向散射:照明光没碰到目标,就被悬浮泥沙、浮游颗粒直接散射进镜头,叠加成一层"光幕"(veiling light),压低对比度、让画面发灰——这是浑浊水体最主要的干扰源;
前向散射:目标反射光被颗粒偏折,边缘发虚、纹理糊掉。
一个反直觉的工程常识:补光不是越亮越好。
补光亮度过高,强光打在水体悬浮颗粒上,后向散射急剧增强,画面会白茫茫过曝,雾化反而更重。[2]
痛点3:舱内体积约束,硬件选型两难
小型水下机器人耐压舱空间有限,如果选用大体积可见光机芯,则明显增加耐压舱的壁厚,成本增加也会很明显。
二、如何破解水下机器人痛点?
1、对于可见光相机来说,偏色首先想到调节白平衡,水下机器人摄像尤是如此,由于水下吸收了一部分光线,自动白平衡(AWB)不起作用,则可以改成手动白平衡,针对特定的场景还原更真实的色彩。
也可以通过电子加色彩,给R通道增加电子增益(Color Gain),把微弱的红色信号在 ISP成像流水线放大,提前把三色通道拉回相对均衡,在图像输出之前就完成色彩补偿。但是不能固定一套方案,水深、浊度、自带补光灯色温都会改变RGB衰减比例;需要多档预设(浅水区 / 深水区 / 高浑浊),程序根据深度传感器自动切换色彩参数。
2、水体浑浊是水下场景无法避免的固有问题,悬浮颗粒带来的散射光会吞噬大量图像细节。有方案采用软件图像算法做细节修复,依靠模型猜测补充丢失的视觉信息,依靠模型猜测补充丢失的视觉信息,生成伪画面,以此弥补丢失的图像细节。
3、对于内部空间紧张的小型水下机器人,视觉方案可选用小型一体化机芯或星光全彩 USB 分体摄像头。高集成的视觉模组能够压缩硬件占位,以此控制耐压舱外形尺寸、优化壳体壁厚设计,减少材料消耗与加工难度,最终实现整机项目成本下降。
三、星光全彩USB摄像头的优势在哪?
星光全彩USB摄像头为水下机器人带来三大核心优势。
首先,低照度下的全彩成像能力,其搭载的星光级传感器可在0.0001Lux低照度下输出彩色图像,让水下机器人在深海或夜间也能获取物体真实颜色与纹理信息,大大提升目标识别精度。
其次,UVC免驱即插即用的集成便利性,标准USB接口与UVC协议使其在Windows、Linux、等平台无需专用采集卡或驱动即可出图,缩短集成周期,显著降低部署门槛。
最后,小巧分体式的空间适应性,机身尺寸可小至50×28×5mm,传感器板仅26×24×4mm,分体式设计使传感器板能嵌入机器人头部等极限空间,主板则可安置于散热更优的位置,更好解决紧凑型水下机器人的集成难题。
总结
水下机器人这一领域,由于水下环境的特殊性,对于可见光相机的要求也是非常严格的,而且大多数场景下都必须二次开发才能满足需求。
FAQ问答
问:水这么浑,直接上声呐不就行了,为什么还要在可见光图像上死磕?
答:两者不是替代关系,而是互补。声呐擅长"轮廓与距离",可见光图像擅长"材质、颜色与表面细节"。在浑浊水域,主流做法是声学图像与光学图像融合——声呐先摸清结构轮廓与目标位置,光学负责判读裂缝、腐蚀、附着物种类与颜色变化。
更关键的是,三维体积测量、缺陷分类、生物附着量化这些任务,都依赖纹理与色彩信息,这是声呐给不了的。
问:电子加色彩会不会改变物体真实颜色,导致AI识别出错?
答:合理范围内不会。电子色彩增益本质是补偿水体造成的通道信号损失,目标是还原物体真实色彩,不是凭空增加颜色。但如果R增益设置过大,会引入色彩偏移、噪声抬升;需要用水下色卡,在目标水深、浊度下标定一组固定Gain,保证色彩稳定,保障AI特征识别一致性。
引用资料:
[1]
《复杂水下场景偏振图像恢复技术研究进展》
[2]
《船载原位水下成像系统水下图像增强算法及河湖浑浊水体成像优化研究》
作者
王工,轩展科技联合创始人及首席技术官,2026年11月整理
深圳市轩展科技有限公司,索尼(中国)官方授权经销商,17年高清视频二次开发经验,先后已研发IP / SDI / HDMI / USB / MIPI等接口编码控制板、单反相机网络控制板(适用ILX-LR1),提供售前、售中与售后技术咨询与支持以及索尼原厂技术对接与上门解决问题。
下一篇:暂无

周一至周五(8:30 - 18:00)节假日休息